SO-101 SimStudio 项目介绍 / Project intro
📖 本文为精简版(~3 分钟)。想深入完整工程细节(设计决策、算法 / reward、诊断、复现命令),请移步 技术详解版 →
为什么做这个项目
我和很多朋友一样,是从 SO-101 和 LeRobot 开始物理 AI 和机器人之旅的——这是一套非常好的入门路径:开源硬件、社区活跃、数据集格式清晰,让你很快能「动起来」。
同时我也是 AMD ROCm 开发者。仿真对机器人物理 AI 开发同样关键:在真机昂贵、试错成本高的阶段,MuJoCo 这样的物理引擎让你能在 sim 里练遥操作、录示范、验证 pipeline。但 LeRobot 生态里,面向 ROCm 平台、开箱即用的 SO-101 仿真采集工具还不多。
SO-101 SimStudio 把这几块技术整合在一起:SO-101 机械臂、MuJoCo 物理仿真、LeRobot v3.0 数据集格式,以及 ROCm-first 的环境与文档。目标是让物理 AI 开发者能在 AMD ROCm 环境下,从仿真开始学习机器人物理 AI——只需要一台 AMD Ryzen AI 笔记本或 mini PC,就能打开这扇门。
项目会持续迭代(真机 follower、行为克隆训练等已在 ROADMAP)。本文介绍 首个稳定 release(v0.1.2) 的定位与能力。
v0.1.2 能做什么
| 能力 | 说明 |
|---|---|
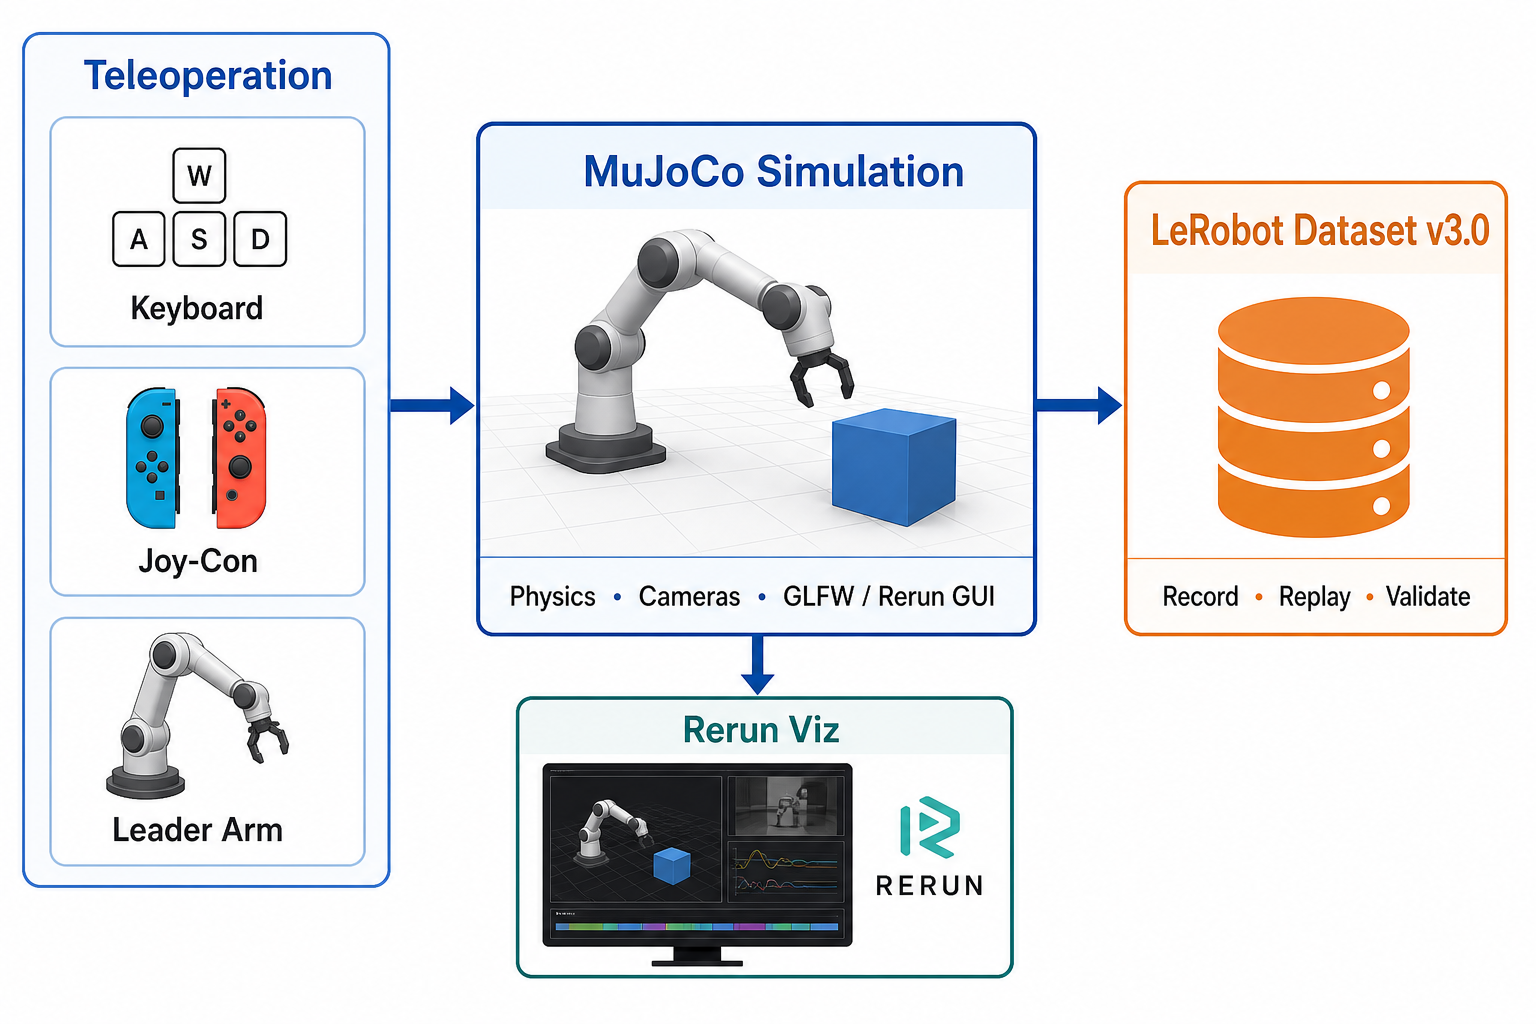
| 三种遥操作 | 键盘(速度控制)、Joy-Con(柱坐标 reach/swing)、Leader 臂(Feetech STS3215 位置映射) |
| 双录制 GUI | --view_mode mujoco(GLFW 3D,低延迟)或 rerun(多相机流,Wayland 友好) |
| LeRobot v3.0 | 录制、回放、校验、Rerun 可视化;不改 LeRobot 上游,通过插件注册接入 |
| MuJoCo 仿真 | SO-101 6-DOF 臂 + simple_pick 桌面抓取场景 + 三路相机 |
| ROCm 环境 | make rocm-sync 一键装依赖;Ubuntu 24.04 + ROCm 7.2.x 为当前支持矩阵 |
三种遥操作(Demo 实拍)
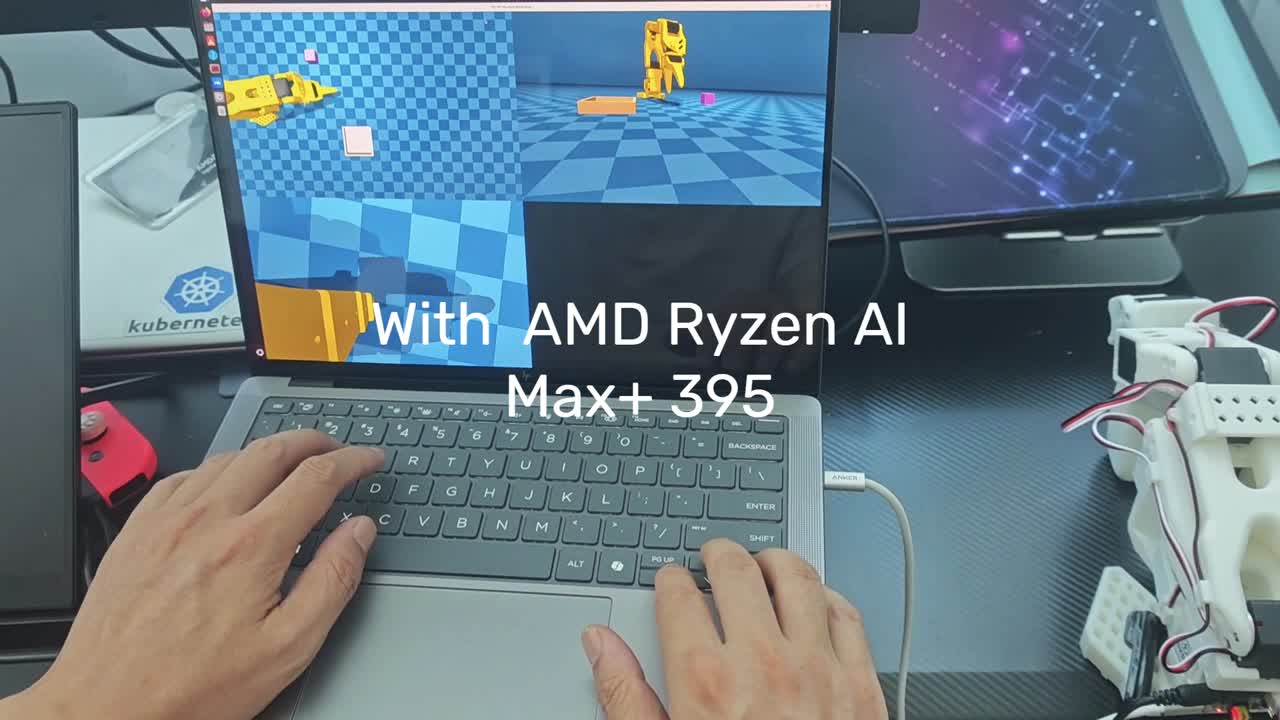
v0.1.2 支持三种 teleop,同一套 LeRobot v3.0 录制 pipeline。以下片段来自项目 demo 视频(SO101-SimStudio-Demo01.mp4):
| 键盘 · Keyboard | Joy-Con | Leader 臂 · Leader arm |
|---|---|---|
键盘速度控制 | Joy-Con 柱坐标控制 | 真实 Leader 位置映射 |
| 世界系速度(WASD) | 柱坐标 reach/swing;单手录制 | Feetech STS3215,1:1 位置映射 |
架构一图流
遥操作输入 → Action Mapping → MuJoCo 仿真 → LeRobot 数据集。LeRobot 的 record / replay 脚本走插件发现(lerobot_robot_* / lerobot_teleoperator_*),SimStudio 只实现 robot 与 teleop 层,保持 submodule 干净。
从哪里开始
新读者请从项目的 QUICKSTART.md 入手——安装、smoke 检查、三种遥操作的录制命令都在那里。
最短路径:
git clone --recursive https://github.com/alexhegit/so101-simstudio.git
cd so101-simstudio
make rocm-sync
source .venv-rocm/bin/activate

python -m simstudio.scripts.record \
    --config configs/so101_mujoco_keyboard.yaml \
    --view_mode mujoco
更多文档:DESIGN.md(架构)、ROADMAP.md(规划)。
鸣谢与实践
SimStudio 站在许多开源项目之上:LeRobot、MuJoCo、The Robot Studio SO-ARM100、joycon-robotics、Rerun 等。完整列表见项目 ACKNOWLEDGEMENTS.md。
动手建议: clone 仓库 → 跑 make smoke-keyboard-record → 录 1–2 个 episode → 用 dataset_viz 或 replay 脚本回放。欢迎 issue / PR。
系列续篇: 闭环打通:Lab 01 抓取放置(v0.1.3) — 仿真示范 → ACT / SmolVLA 训练 → MuJoCo 评估。
📖 想了解更多?完整工程细节见 技术详解版。